NOVEDAD
GeoSLAM lanza Desktop V3
Martes 31 de Enero de 2017 GeoSLAM anuncia el lanzamiento del software Desktop V3, la última versión del software líder del mercado de registro o alineamiento SLAM. GeoSLAM Desktop V3 esta desarrollado a partir del éxit…
Martes 31 de Enero de 2017 GeoSLAM anuncia el lanzamiento del software Desktop V3, la última versión del software líder del mercado de registro o alineamiento SLAM. GeoSLAM Desktop V3 esta desarrollado a partir del éxit…
Martes 31 de Enero de 2017
GeoSLAM anuncia el lanzamiento del software Desktop V3, la última versión del software líder del mercado de registro o alineamiento SLAM.
GeoSLAM Desktop V3 esta desarrollado a partir del éxito de la popular versión del software de procesamiento SLAM para PC local que se lanzó a principios del 2016. Manteniendo la simplicidad y facilidad de uso del software inicial, la versión V3 proporciona a los usuarios un incremento de
funciones, visualización, edición y definición de los resultados.
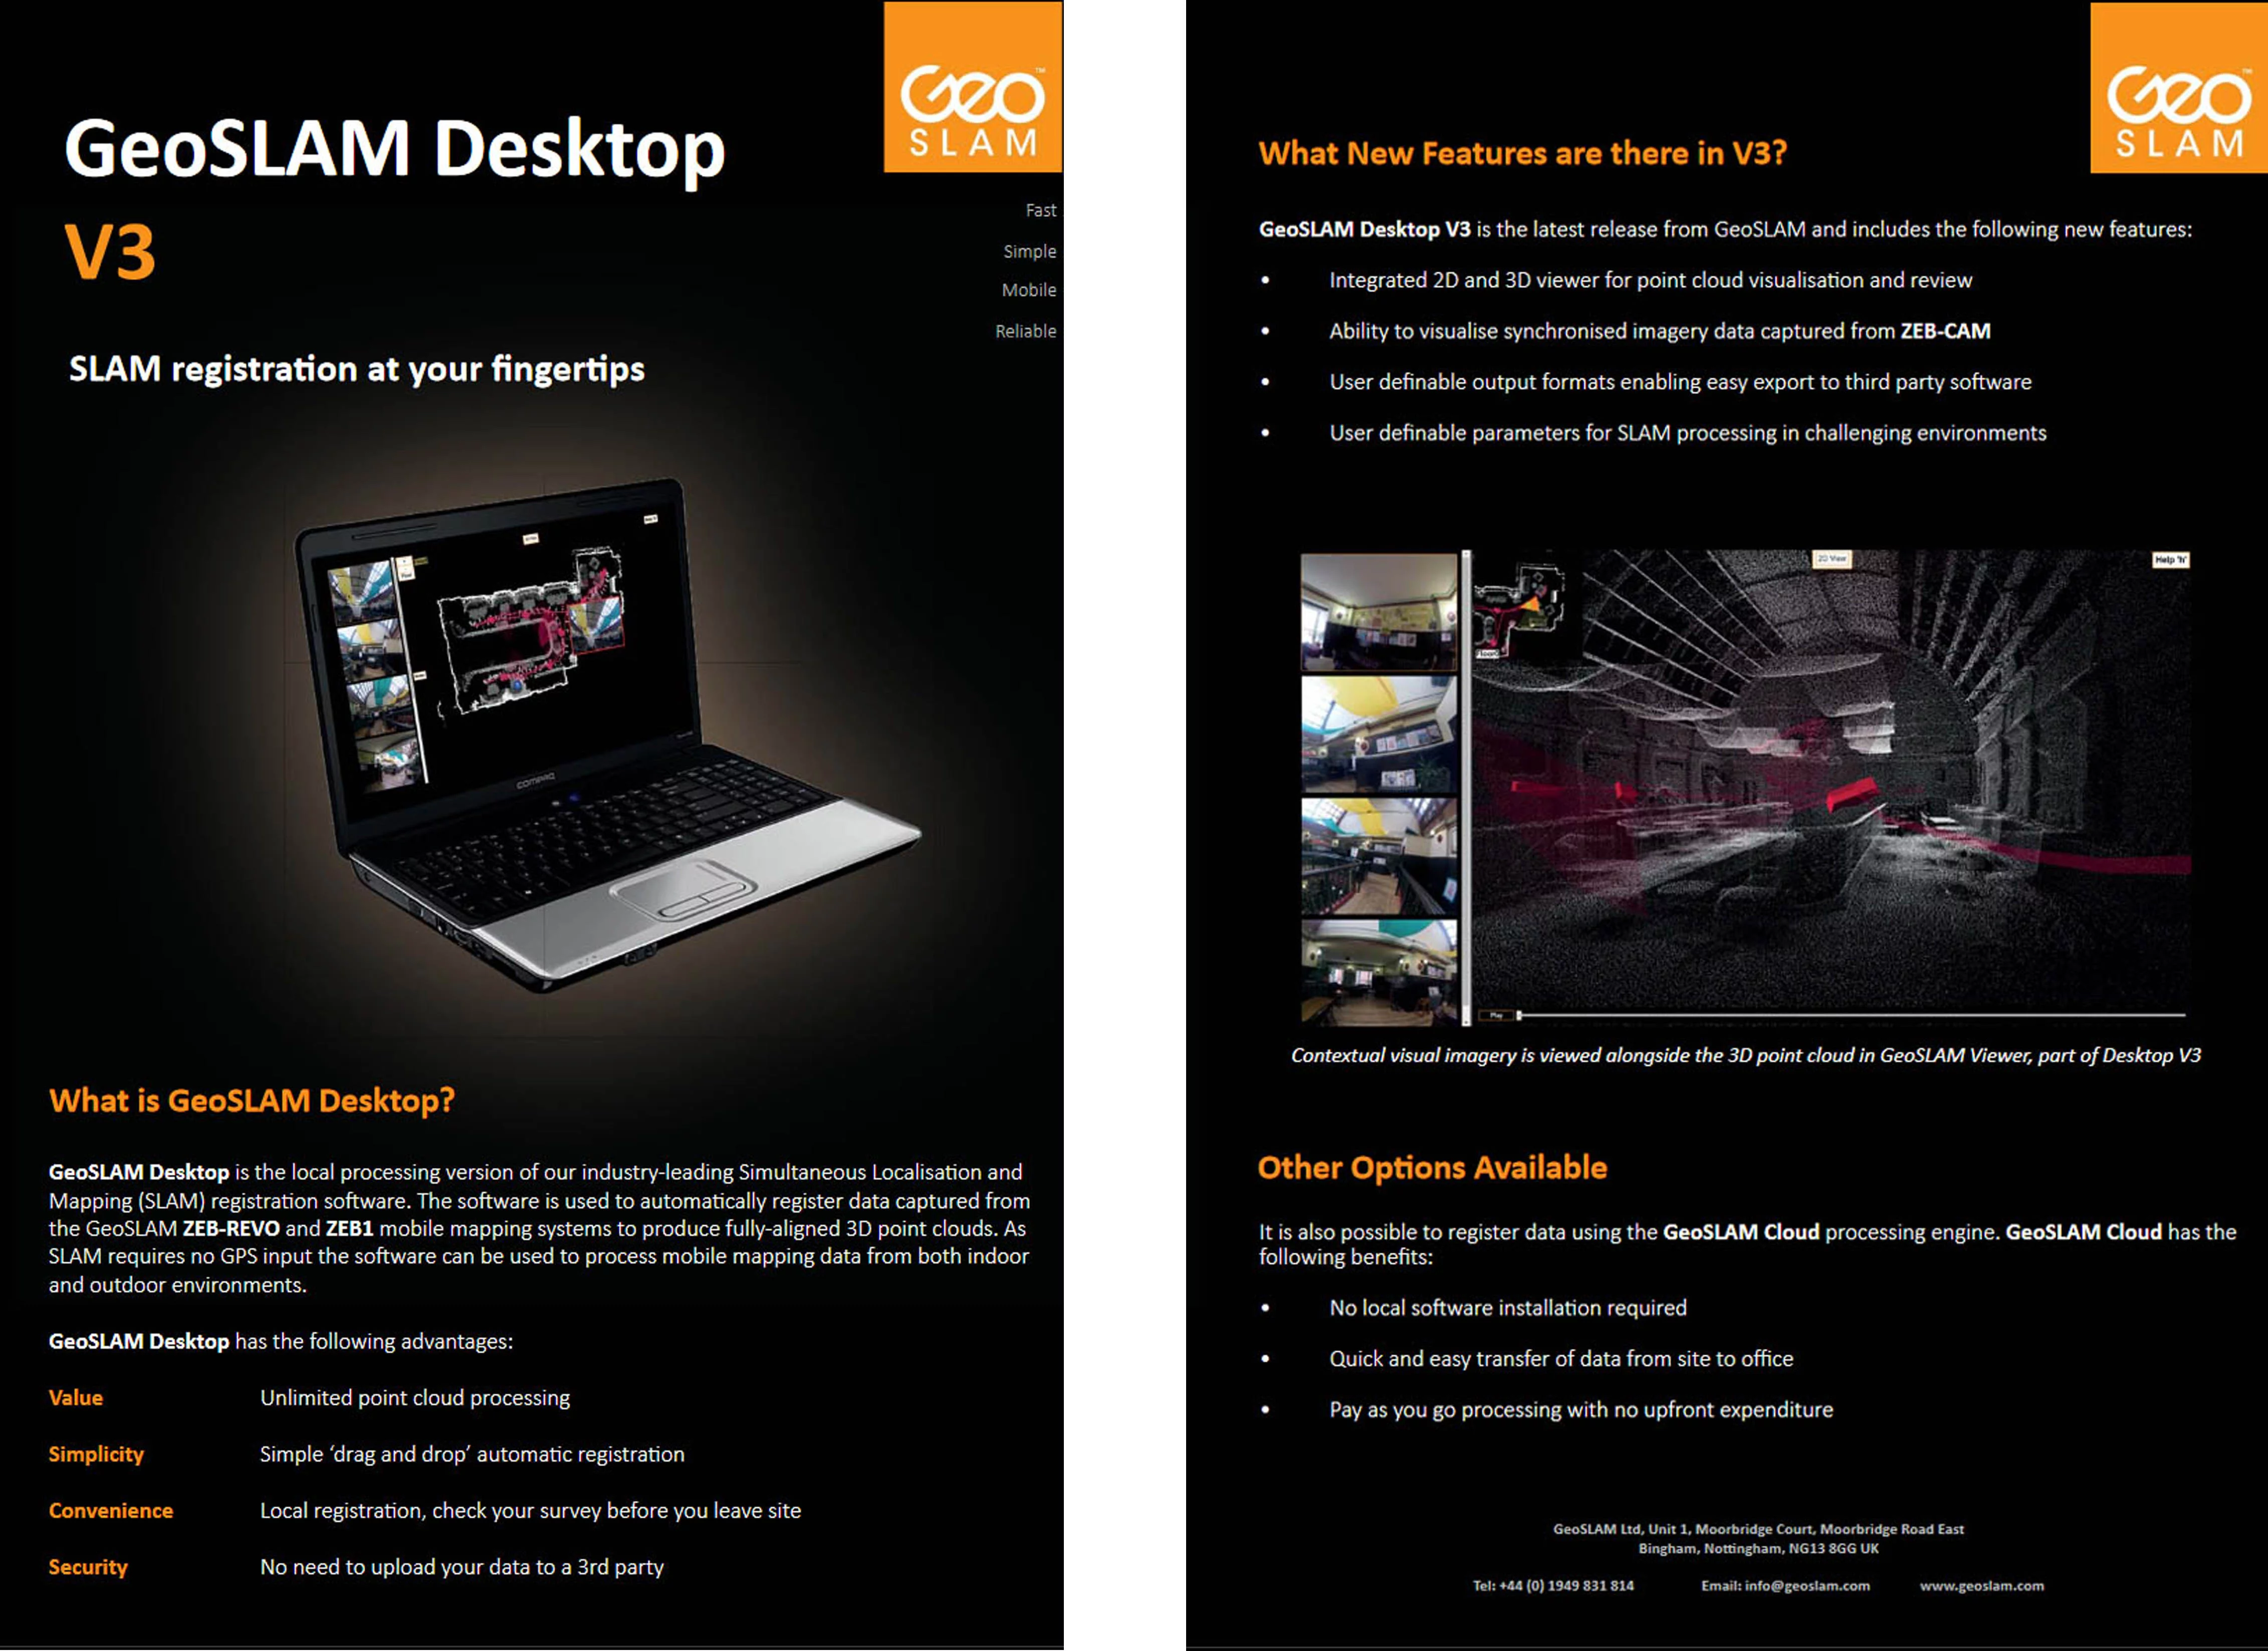
Desktop V3 incorpora un visor 2D y 3D con el que las nubes de puntos que se han grabado
y registrado se pueden ver inmediatamente sin tener que moverse o exportarse a software de
terceros. Además, si se utiliza como accesorio la cámara ZEB-CAM, se pueden visualizar las
imágenes sincronizadas al lado de la nube de puntos en el mismo visor. Esta información
contextual adicional proporciona un gran valor para la identificación de características y
objetos en la nube de puntos. Por primera vez, ahora es posible para los usuarios modificar
y mejorar los resultados del registro o alineamiento SLAM. Con la implementación de los
parámetros SLAM definibles por el usuario, el usuario puede optimizar el procesamiento
adaptandolo al entorno en el que se capturaron los datos. Los usuarios pueden elegir entre
varios parámetros, incluyendo el tamaño de la caja “de exclusion de toma de datos”,
reconocimiento de lugar o zona, cierre de anillo, y la opción de finalizar antes el procesado.
Estos avances ponen el poder del procesamiento de los datos directamente en las manos
del usuario. Una vez se ha optimizado el registro o alineamiento de la nube de puntos,
el Desktop V3 permite a losusuarios seleccionar entre una amplia variedad de opciones
la salida de los resultados, incluyendo el formato, point & spatial decimation (selección
espacial de puntos, promediando puntos), generación de normales, marcas de tiempo y
renderizado de puntos. Este amplio conjunto de salidas definidas por el usuario permite
incluso una mayor integración con paquetes de post-procesamiento de nubes de puntos de terceros.
Mark Reid, Vice Presidente de Product Management en GeoSLAM, comenta:
“Nuestros clientes aman la simplicidad y facilidad de uso de GeoSLAM Desktop,
pero quieren algo más que simplemente un motor de procesamiento SLAM. La Versión 3
se construye sobre el éxito de las versiones anteriores, pero añade muchas más funciones.
Por primera vez, los usuarios pueden ver, modificar, y exportarnubes de puntos desde el
mismo software. Creemos que la V3 va a ser enormemente popular, tanto entre los clientes actuales como futuros.”
Para más información sobre esta nueva versión, por favor visite GeoSlam Desktop V3 o envíe un email
a info@instop.es.
 +34 93 803 95 76